


CNC torna tezgahları için doğru takım hizalama yöntemi!
Bu makale oldukça pratik bir makaledir. İlk olarak, CNC torna tezgahlarında yaygın olarak kullanılan prensip ve takım hizalama yöntemi tanıtılmaktadır; Daha sonra, Huazhong Century Star CNC tornalama sistemi için dört manuel deneme kesme ve takım hizalama yöntemi tanıtıldı; Takım hizalama doğruluğunu artırmak için, "otomatik deneme kesme → ölçüm → hata telafisi" fikrine dayalı olarak bir program tarafından kontrol edilen otomatik deneme kesme yöntemi tasarlandı ve dört hassas takım hizalama yöntemi özetlenip tanıtıldı
CNC torna deneme kesiminin prensibi ve takım hizalama yaklaşımı
CNC torna tezgahlarının takım hizalama ilkesinin derinlemesine anlaşılması, operatörlerin net bir takım hizalama zihniyetini sürdürmeleri, takım hizalama işlemlerinde ustalaşmaları ve yeni takım hizalama yöntemleri önermeleri açısından yol gösterici önem taşır. Takım hizalamanın özü, benzersiz bir makine koordinat sisteminde programlamayla değişen iş parçası koordinat sisteminin program orijininin konumunu belirlemektir. Takım hizalamanın ana görevi, referans takım programının başlangıç noktasının takım tezgahı koordinatlarını elde etmek ve referans olmayan takımın referans takıma göre takım ofsetini belirlemektir.
Bu makale, takım hizalama için deneme kesme yönteminin ilkesini ve fikrini açıklamak için aşağıdaki anlaşmayı yapmaktadır: Huazhong Century Star öğretme tipi tornalama sistemi HNC-21T'nin (uygulama yazılımı sürüm numarası 5.30) kullanılması; G92 komutunu kullanarak iş parçası koordinat sistemini, iş parçasının sağ uç yüzünün merkezini program başlangıç noktası olarak ayarlayın; Çap programlama, programın başlangıç noktası H'nin iş parçası koordinatları (100, 50); Takım tutucuya monte edilmiş dört bıçak vardır: ilk bıçak 90 derecelik dış daire kaba dönüş bıçağıdır, ikinci referans bıçağı 90 derecelik dış daire ince dönüş bıçağıdır, üçüncü bıçak bir kesme bıçağıdır ve dördüncü bıçak ise 60 derecelik üçgen iplik bıçağı (metin boyunca belirtilen tüm örnekler aynıdır).
Şekil 1'de gösterildiği gibi, referans takım "iş parçasının dış dairesinin ve uç yüzünün manuel olarak kesilmesi, CRT'de görüntülenen deneme kesme noktası A'nın X ve Z makine koordinatlarının kaydedilmesi ve ardından dışarı itilmesi" fikrine göre hizalanır. program orijini O'nun makine koordinatlarını ve son olarak program orijini H'nin makine koordinatlarını dışarı iter. A noktası ile O noktasının takım tezgahı koordinatları arasındaki ilişkiye göre: XO=XA - Φ d. ZO=ZA, program orijini O'nun makine koordinatı türetilebilir. H'nin O noktasına göre iş parçası koordinatları (100,50) temel alınarak, H noktasının takım tezgahı koordinatları son olarak şu şekilde elde edilir: XH=100- Φ d. ZH=ZA+50. Bu şekilde oluşturulan iş parçası koordinat sistemi referans takım ucunun konumuna dayanmaktadır.
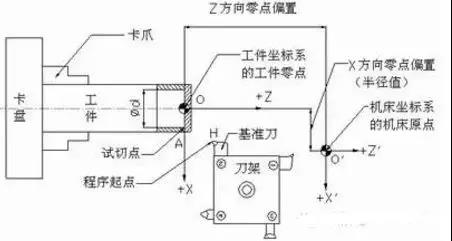
Şekil 1 Manuel deneme kesme ve takım hizalamanın şematik diyagramı
Şekil 2'de gösterildiği gibi, her bir takım tutucunun X ve Z yönlerinde farklı uzantıları ve konumları nedeniyle, referans olmayan takım işleme konumuna döndürüldüğünde, takım ucu konumu B, A noktasına göre kaydırılır ve önceden oluşturulmuş iş parçası koordinat sistemi artık geçerli değildir. Ek olarak, her takım kullanım sırasında değişen derecelerde aşınmaya maruz kalacaktır, dolayısıyla her takımın takım ofseti ve aşınma değerinin telafi edilmesi gerekir. Her bir takımın ofsetini elde etmenin temel prensibi, her bir takımın iş parçası üzerindeki belirli bir referans noktasıyla (Şekil 1'deki A noktası veya O noktası gibi) hizalanmasıdır. CRT'de görüntülenen farklı makine koordinatları nedeniyle, referans olmayan takımın o noktadaki makine koordinatları manüel olarak hesaplanır veya her bir olmayan takımın takım ofsetini elde etmek için sistem yazılımı hesaplaması yoluyla referans takımın aynı noktadaki makine koordinatlarından çıkarılır. referans aracı.
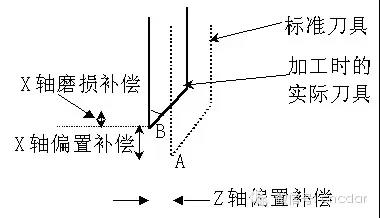
Şekil 2 Takım Sapması ve Aşınma Telafisi
Çeşitli faktörler nedeniyle, manuel deneme kesici takım hizalamasının doğruluğu çok sınırlıdır ve takım hizalamanın bu aşamasına kaba takım hizalama adı verilir. Daha doğru sonuçlar elde etmek için, Şekil 3'te gösterildiği gibi, işlenmeden önce parçanın işleme toleransı aralığı dahilinde basit bir otomatik deneme kesme programı tasarlanmıştır. "Otomatik deneme kesme → ölçüm → hata telafisi" fikri aracılığıyla, karşılaştırmalı takım programının başlangıç konumu ve karşılaştırmalı olmayan takımın takım ofseti tekrar tekrar ayarlanır, böylece program işleme talimatı değeri ile gerçek ölçüm arasındaki hata değer doğruluk gereksinimlerini karşılar. Takım hizalamanın bu aşamasına hassas takım hizalaması denir.
Referans takım programının başlangıç noktasının kesin bir konumda olmasını sağlamak, doğru referans dışı takım ofsetini elde etmek için bir ön koşul olduğundan, genellikle ikincisi düzeltilmeden ilki düzeltilir.
Bu iki aşamada takım hizalaması dikkate alındığında, deneme kesme yönteminin temel işlem süreci şu şekildedir: takım hizalama referans noktasının takım tezgahı koordinatlarını elde etmek için bir referans takımla manuel deneme kesimi → manuel olarak hesaplama veya otomatik olarak elde etme Referans olmayan her takımın takım ofseti → referans takım programın yaklaşık başlangıç konumundadır → referans takım deneme kesme programı kullanılarak ayarlanır ve boyutu ölçüldükten sonra takım tutucu adım adım hareket ettirilir veya hata telafisi için MDI yöntemiyle, Programın başlangıç noktasının konumunu düzeltin → Referans olmayan takım için deneme kesme programını tekrar tekrar çağırın ve takım ofsetini orijinal takım ofsetine göre düzeltin → Referans takım, aynı konumda kalır programın doğru başlangıç noktası.
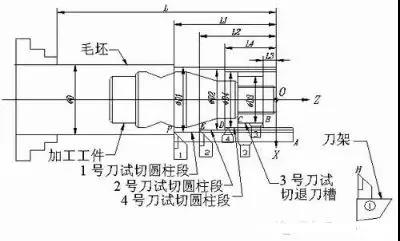
Şekil 3 Çok bıçaklı deneme kesimi ve takım hizalamanın şematik diyagramı
İki Kaba Bıçak Hizalama Yönteminin Özeti
Takım hizalama için hazırlık çalışması aşağıdaki yöntemlerin her biri için aynıdır: Takım sapma tablosuna girmek için sistem MDI işlevi alt menüsü altındaki F2 tuşuna basın; Mavi ışık çubuğunu her bıçak için karşılık gelen takım ofseti konumuna taşımak için ▲ ve tuşlarını kullanın ve F5 tuşuna basın; # 0000, # 0001, # 0002, # 0003 ve # 0004 takım ofset numaraları için X ve Z ofset verilerini sıfıra değiştirin ve ardından F5 tuşuna basın.
1. Referans takımını standart takım olarak seçin ve takım ofseti yöntemini otomatik olarak ayarlayın
Şekil 1 ve 4'te gösterildiği gibi takım hizalama adımları aşağıdaki gibidir:
1) Mavi parlak çubuğu 2. referans aletinin takım sapması # 0002 konumuyla hizalamak üzere hareket ettirmek için ▲ ve tuşlarını kullanın. 2. takımı standart takım olarak ayarlamak için F5 tuşuna basın; satır kırmızı parlak bir çubuğa dönüşecektir.
2) İş parçasının sağ uç yüzünü kesmek için bir referans bıçağı kullanın ve kesme noktası A'nın Z-makine koordinatını kaydedin; İş parçasının dış dairesini kesmeyi deneyin, A noktasının X makine koordinatını kaydedin, takımı geri çektikten sonra makineyi durdurun ve kesme şaftı bölümünün Φ D dış çapını ölçün.
3) Karşılaştırma bıçağı, kaydedilen değere göre "jog+step" yoluyla A noktasına geri döner ve takım sapma tablosundaki deneme kesme çapı ve deneme kesme uzunluğu sütunlarına ayrı ayrı Φ D ve sıfır girer.
4) Takımı geri çekin, referans takım dışında bir takım numarası seçin ve takımı manuel olarak değiştirin. İş milini döndürürken referans olmayan her takımın takım uçlarını bir "jog+step" yöntemiyle A noktasıyla hizalayın ve ardından bunları karşılık gelen takım sapma numarası Φ D ve sıfırın deneme kesme çapı sütununa ve deneme kesme uzunluğu sütununa girin. , referans olmayan her takımın takım sapmaları otomatik olarak X ve Z ofset sütunlarında görüntülenecektir.
5) Karşılaştırma bıçağı A noktasına döndükten sonra, MDI "G91 G00/veya G01 X [100]"- Φ D] Z50'yi çalıştırır ve onu programın başlangıç konumuna yerleştirin.
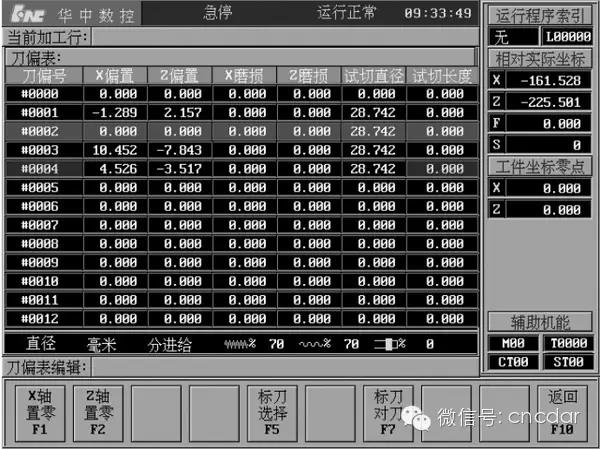
Şekil 4: Karşılaştırmalı bıçaklar için takım ofsetinin otomatik ayarının şematik diyagramı
2. Referans aletinin koordinatını takım hizalama referans noktasında sıfıra ayarlayın ve takım ofseti yöntemini otomatik olarak görüntüleyin
Şekil 1 ve 5'te gösterildiği gibi takım hizalama adımları aşağıdaki gibidir:
1) Yukarıdaki adım (2) ile aynı.
2) Karşılaştırma bıçağı, kaydedilen değere göre "jog+step" yöntemiyle deneme kesme noktası A'ya geri döner.
3) Şekil 4'teki arayüzde "X eksenini sıfırlamak" için F1'e ve "Z eksenini sıfırlamak için F2'ye basın; CRT'de görüntülenen "göreceli gerçek koordinatlar" (0,{{7) olacaktır. }}).
4) Referans olmayan takımı, ucunu görsel olarak A noktasıyla hizalayacak şekilde manuel olarak değiştirin. Bu noktada, CRT'de görüntülenen "gerçek koordinatlara göre" değeri, takımın referans takıma göre takım ofsetidir. Mavi parlak çubuğu referans olmayan takımın takım ofset numarasına taşımak için ▲ ve tuşlarını kullanın, kaydedin ve karşılık gelen konuma girin.
5) Yukarıdaki adım (5) ile aynı.

Şekil 5 Referans takım için takım referans noktasının sıfır koordinatındaki takım ofsetinin otomatik gösteriminin şematik diyagramı
Takım ofset yöntemini elde etmek için manuel olarak hesaplanan, dış dairesel şaft bölümlerinin 3 çok bıçaklı deneme kesimi
Şekil 6'da gösterildiği gibi sistem, takım 1, 2 ve 4'ü manuel olarak hizalar, bir adım eksenini keser, her takımın kesme uç noktalarının makine koordinatlarını kaydeder (Şekil 6'da F, E ve D noktalarında gösterildiği gibi), ve her segmentin çapını ve uzunluğunu ölçer. 3 No'lu kesme bıçağını değiştirin, bir arka oluk açın, kesici bıçağın sağ ucunu aletle hizalayın, B noktasının koordinatlarını kaydedin ve Φ D3 ve L3 diyagramında gösterilen konumu ölçün. Yukarıdaki veriler elde edildikten sonra, her bir takıma karşılık gelen F, E, D ve B noktaları ile program orijini O arasındaki koordinat artış ilişkisine göre, referans takımın program orijininin makine koordinatının şu şekilde olduğu belirlenebilir: (X2)- Φ D2+100, Z2-L2+50); Ayrıca, her bir referans olmayan takım için program orijinine karşılık gelen takım tezgahı koordinatları türetilebilir ve takım ofseti manuel hesaplama yoluyla elde edilebilir. Hesaplama yöntemi Tablo 1'de gösterilmektedir ve kaydedilen ve hesaplanan değerler ilgili alanlara doldurulabilir. Deneme kesme uzunluğunun, iş parçası koordinatının sıfır noktası ile deneme kesmenin bitiş noktası arasındaki Z yönünde yönlendirilmiş mesafeyi ifade ettiği ve kesme yönüne göre pozitif ve negatif yönlerde belirlendiği unutulmamalıdır. koordinat ekseni.

Şekil 6 Çok bıçaklı manuel deneme kesiminin şematik diyagramı

Tablo 1 Referans Olmayan Bıçakların Takım Sapması için Hesaplama Tablosu
Bu yöntemin deneme kesme işlemi basittir; deneme kesme noktalarının görsel olarak hizalanması adımını ortadan kaldırır, ancak takım ofsetinin manuel olarak hesaplanması gerekir. Hesaplama formülünü içeren hesaplama tablosu yazdırılırsa ve değerler hesaplama için ilgili alanlara doldurulursa takım ofseti hızlı bir şekilde hesaplanabilir.
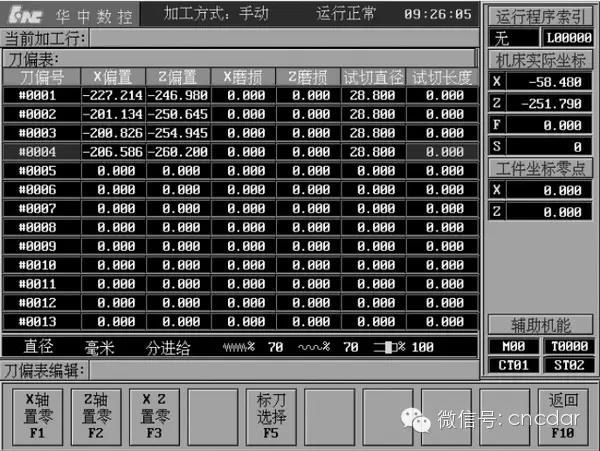
Şekil 7: Century Star tornalamanın CNC sistemindeki otomatik takım hizalamanın şematik diyagramı
4. Yüzyıl Yıldız Tornalama CNC Sistemi, Çok Takımlı Otomatik Hizalama Yöntemi
Yukarıdaki bıçak hizalama yöntemlerinin tümü göreceli bıçak saptırma yöntemleridir. HNC-21T, profesyonel personel tarafından parametre ayarlarına ve sistem hata ayıklama işlemlerine tabi tutulmuştur ve kullanıcılar ayrıca takım hizalama için "mutlak takım sapması yöntemini" de seçebilirler. Mutlak takım sapması yöntemi, yukarıda işleme programlamasında bahsedilen bağıl takım sapması yönteminden biraz farklıdır. G92 veya G54'ü kullanarak iş parçası koordinat sistemini kurmaya veya takım telafisini iptal etmeye gerek yoktur. Örneğin, lütfen O1005 programına bakın. Takım hizalama adımları şu şekildedir: Şekil 6'da gösterildiği gibi sistem sıfıra döndükten sonra her takım manuel olarak silindirik bir bölüme kesilir. Çap ve uzunluk boyutları ölçüldükten sonra takım ofset numarasına karşılık gelen deneme kesme çapı, Şekil 7'de gösterildiği gibi deneme kesme uzunluğu sütununa doldurulur. "Dış dairesel şaft bölümlerinin manuel olarak çoklu takımla deneme kesimi" bölümünde açıklanan prensibe dayanmaktadır. Takım ofset yönteminin hesaplanması" ile sistem yazılımı, her takım için program menşeinin makine koordinatlarını otomatik olarak hesaplayabilir, böylece otomatik bıçak hizalama hedefine ulaşılır. Bu bıçak hizalama yöntemi en hızlı yöntemdir ve özellikle endüstriyel üretim için uygundur.
5 Hassas Bıçak Hizalama Yönteminin Özeti
Hassas takım hizalama aşamasına ilişkin genel fikir "otomatik deneme kesme → ölçüm → hata telafisi"dir. İki tür hata telafisi vardır: referans takımın MDI işlemi için veya kademeli hareketli takım tutucunun program başlangıç konumunun telafisi için; Referans olmayan takımlar için takım ofsetini veya aşınma değerini telafi edin. Kayıt sırasında karışıklığı önlemek için, sayısal değerleri kaydetmek ve hesaplamak üzere Tablo 2'de gösterildiği gibi bir tablo tasarlayın.
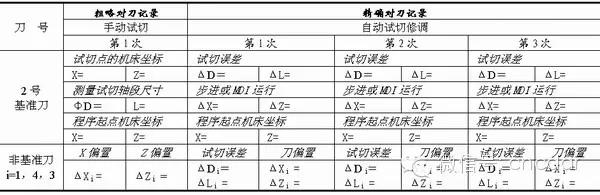
Tablo 2 Deneme Kesim Yöntemi Bıçak Ayar Kaydı (Birim: mm)
1. Karşılaştırma aracı düzeltme programının başlangıç konumunu düzelttikten sonra, karşılaştırma aracı olmayan her aracın sapma yöntemini ayrı ayrı ayarlayın.
Şekil 3'te gösterildiği gibi takım hizalama adımları aşağıdaki gibidir:
1) Referans takım, kaba takım hizalamasından sonra programın başlangıç konumundadır ve referans olmayan her takımın ofseti, takım sapma tablosunda karşılık gelen konuma girilir.
2) Çağrı işleme Φ D2 × L2'nin O1000 programının deneme kesimi.
3) Kesme mili bölümünün çapını ve uzunluğunu ölçün, bunu program komut değeriyle karşılaştırın ve hatayı hesaplayın.
4) Adım adım hareket veya MDI işlemi hata değeri, programın başlangıç konumunu ayarlayın.
5) Ölçülen ölçülere göre O1000 programında altı çizili olan komut değerlerini dinamik olarak değiştirip programı kaydediniz. Referans takım programının başlangıç noktası izin verilen doğruluk aralığı içinde düzeltilene kadar (2) ve (3) adımlarını tekrarlayın. Programın düzeltilmiş başlangıç noktasının takım tezgahı koordinatlarını kaydedin ve koordinatları sıfıra sıfırlayın.
6) Deneme kesimi için sırasıyla O1001 (Bıçak 1 ve 4) ve O1002 (Bıçak 3) programlarını çağırın ve her bölümün çapını Φ Di ve Li uzunluğunu (i=1, 4, 3) ölçün.
7) Tablo 3'te gösterilen yönteme göre hata telafisini gerçekleştirin.
8) İşleme hatası doğruluk aralığına gelinceye ve referans takım hareket etmeden programın başlangıç konumunda durana kadar (6) ila (7) arasındaki adımları tekrarlayın.

Tablo 3 Silindirik Eksen Segmentlerinin Otomatik Deneme Kesimi için Gerçek Ölçüm Boyutları ile Program Talimat Değerleri Arasındaki Hata Telafisi Örneği (Birim: mm)
2. Programın başlangıç konumunu her bıçak için ayrı ayrı ayarlama yöntemi
Bu yöntemde bıçak hizalamanın prensibi, her bıçağın kendi program başlangıç konumunu düzeltmesi ve dolaylı olarak aynı program başlangıç konumuyla hizalamanın sağlanmasıdır.
Şekil 3'te gösterildiği gibi takım hizalama adımları aşağıdaki gibidir:
1) 2 No.lu referans takım, kaba takım hizalamasından sonra programın başlangıç konumundadır ve referans olmayan tüm takım ofsetleri kaydedilir ve sıfıra değiştirilir.
2) (5)'e kadar olan adımlar, ilk hassas takım hizalama yöntemiyle aynı seri numarasına sahip takım hizalama adımlarıyla aynıdır.
(6) Referans olmayan takımı ayrı olarak değiştirin, referans olmayan takım programının başlangıç noktasının göreceli koordinatları olarak kaydedilen kaba takım ofsetini kullanın, deneme kesimi için O1000 programını çağırın ve her parçanın çapını ayrı ayrı ölçün Φ Di Karşılaştırması ve farkı belirlemek için uzunluk Li (i=1, 4, 3) ile program talimat değeri.
(7) Hata telafisi için takım tutucunun adım adım hareketi veya MDI işlemi, referans olmayan her takımın program başlangıç konumunu ayrı ayrı ayarlayın.
(8) Referans olmayan her takım programının başlangıç noktalarının konumları izin verilen doğruluk aralığına girene kadar (6) ve (7) adımlarını tekrarlayın.
(9) CRT tarafından görüntülenen göreceli koordinatları yeni takım ofseti olarak alın ve bunları takım ofseti tablosundaki karşılık gelen takım ofseti numarasının X ve Z ofset sütunlarına girin. Bu yöntem basit ve kullanışlıdır ve düzeltilmiş takım ofseti doğrudan makinenin CRT'de görüntülenen ilgili koordinatlarından elde edilir, böylece manuel hesaplama hatalarından kaçınılır ve yüksek takım hizalama doğruluğu elde edilir.
3. Karşılaştırma aracı programının başlangıç konumunu ayarladıktan sonra, karşılaştırma aracı olmayan tüm araç sapmalarını aynı anda ayarlayın
Bu yöntem temel olarak ilk hassas takım ayarlama yöntemiyle aynıdır, tek farkı adım (7)'de çağrılan programın üç kesici tarafından işlenen O1003 programını aynı anda çağırmasıdır (O1004, takım 2'nin işleme bölümünü kaldırır ve O1003 programı) ve diğer adımlar aynıdır.
Altı Dört Bıçak Eşzamanlı Düzeltme Yöntemi
Kaba takım hizalaması için ilgili takım ofseti yöntemi kullanılıyorsa, ilk önce elde edilen her bir referans olmayan takımın takım ofsetlerini takım ofseti tablosundaki karşılık gelen konumlara girin, dört takım tarafından işlenen O1004 programını çalıştırın ve her bir parçanın çapını ölçün. ayrı ayrı Φ Di ve uzunluk Li (i=2, 1, 4, 3), işleme hatasını hesaplayın. Referans bıçağı için, takım tutucunun hata değerini telafi etmek amacıyla MDI işlemini veya adım adım hareketi kullanın ve programın başlangıç konumunu ayarlayın; Referans olmayan takımlar için, bir yandan, takım ofseti orijinal takım ofsetine göre düzeltilir ve yeni takım ofseti, takım ofseti tablosunun X ve Z ofset sütunlarına yeniden girilir; Öte yandan referans takımın işleme hatası da bu satırın aşınma sütununa doldurulmalıdır. Kaba takım hizalaması için mutlak takım sapması yöntemi kullanılıyorsa, deneme kesimi için O1005 programını çağırın ve takım sapma numarasına karşılık gelen aşınma sütunundaki her takımın işleme hatalarını telafi edin.


