


Beş eksenli takım tezgahlarının birçok çeşidinin olduğunu biliyor musunuz?
Beş Eksen İşleme, adından da anlaşılacağı gibi, CNC işlemenin bir modudur. X, Y, Z, A, B ve C'nin herhangi beş koordinatında doğrusal enterpolasyon hareketi kullanan, beş eksenli işleme için kullanılan takım tezgahına genellikle beş eksenli takım tezgahı veya beş eksenli işleme merkezi denir. Peki gerçekten beş eksenli işlemeyi anlıyor musunuz?
Beş Eksen Teknolojisinin Gelişimi
Onlarca yıldır, beş eksenli CNC işleme teknolojisinin sürekli, pürüzsüz ve karmaşık yüzeyleri işlemenin tek yolu olduğuna yaygın olarak inanılıyordu. İnsanlar karmaşık yüzeylerin tasarlanması ve üretilmesinde çözülemeyen sorunlarla karşılaştıklarında beş eksenli işleme teknolojisine yöneleceklerdir. Ama... Beş eksen bağlantılı CNC, CNC teknolojisindeki en zor ve en yaygın kullanılan teknolojidir. Bilgisayar kontrolünü, yüksek performanslı servo sürücüyü ve hassas işleme teknolojisini birleştirir ve karmaşık yüzeylerin verimli, hassas ve otomatik olarak işlenmesi için uygulanır. Uluslararası alanda, beş eksen bağlantılı CNC teknolojisi, bir ülkenin üretim ekipmanı otomasyon teknolojisi seviyesinin bir sembolü olarak kabul edilmektedir. Özel statüsü, özellikle havacılık, uzay ve askeri endüstriler üzerindeki önemli etkisi ve teknolojik karmaşıklığı nedeniyle gelişmiş Batılı sanayi ülkeleri, stratejik malzemeler olarak her zaman beş eksenli CNC sistemleri için bir ihracat lisansı sistemi uygulamıştır. Üç eksenli bağlantılı CNC işlemeyle karşılaştırıldığında, teknoloji ve programlama açısından bakıldığında, karmaşık yüzeyler için beş eksenli CNC işlemenin kullanılması aşağıdaki avantajlara sahiptir: 1) işleme kalitesini ve verimliliğini artırmak 2) proses aralığını genişletmek 3) üretimin yeni yönünü karşılamak kompozit geliştirme
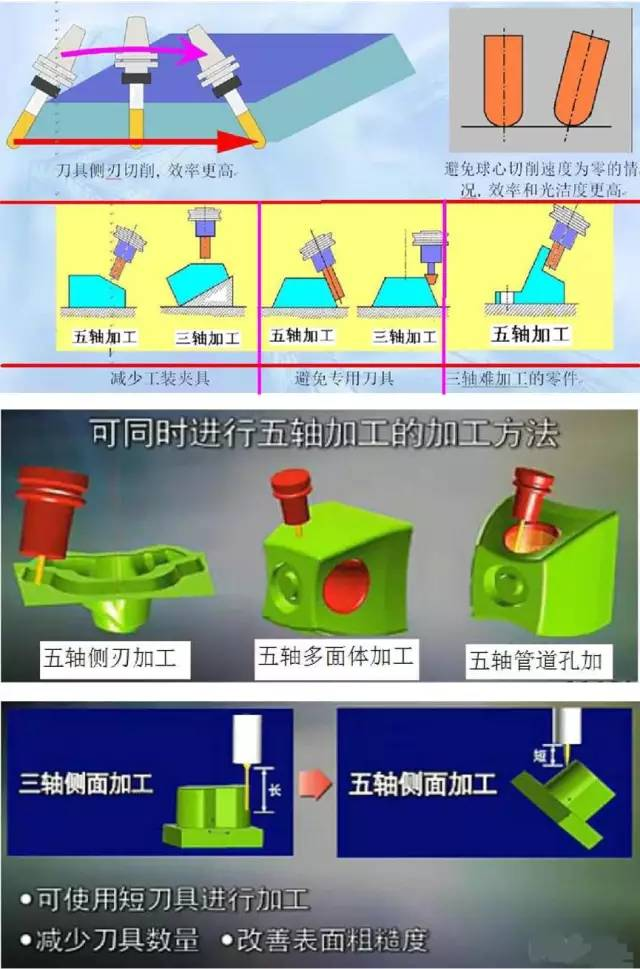
Beş eksenli CNC işleme, işleme alanındaki girişim ve takım konumu kontrolünden dolayı, CNC programlama, CNC sistemi ve makine yapısı açısından üç eksenli takım tezgahlarına kıyasla çok daha karmaşıktır. Yani beş eksenin söylenmesi kolay ama gerçekte uygulanması gerçekten zor! Üstelik etkili bir şekilde çalıştırılması ve uygulanması daha da zordur!
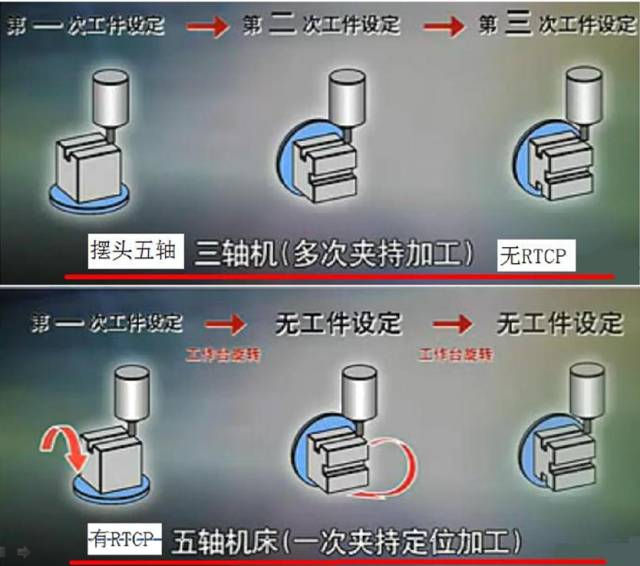
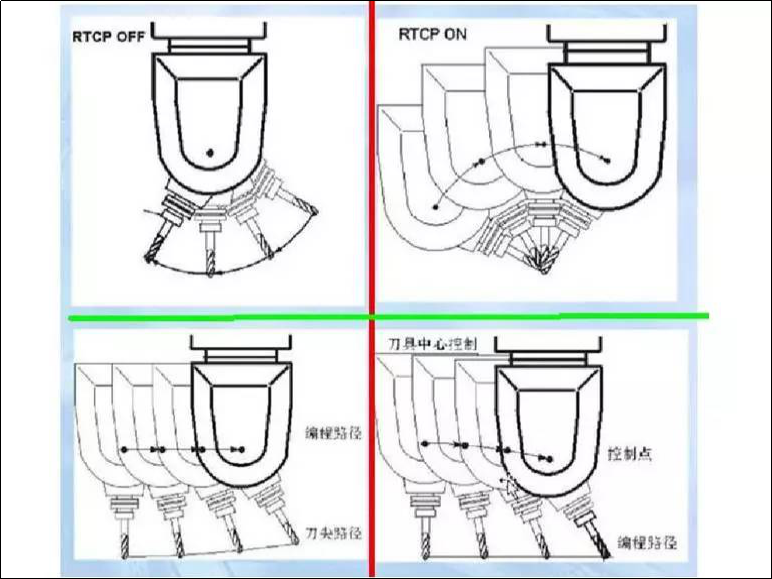
Beş Eksen'den bahsetmişken, bunun doğru mu yanlış mı olduğunu söylemem gerekiyor. Doğru ve yanlış 5-ekseni arasındaki temel fark, RTCP işlevine sahip olup olmadığıdır. Bu nedenle editör özellikle bu kelimeyi aradı! RTCP, lütfen Fidia'nın RTCP'sinin "Dönen Takım Merkez Noktası" anlamına geldiğini ve kelimenin tam anlamıyla "dönen takım merkezi" anlamına geldiğini açıklayın. Endüstride, genellikle hafifçe "takım merkezi etrafında dönmek" olarak çevrilir ve bazı kişiler bunu doğrudan "araç merkezi etrafında programlama" olarak tercüme eder. Aslında bu yalnızca RTCP'nin sonucudur. PA'nın RTCP'si, "Gerçek Zamanlı Takım Merkez Noktası rotasyonu" ifadesinin ilk birkaç kelimesinin kısaltmasıdır. Heidelberg, Tool Center Point Management anlamına gelen TCPM'ye benzer bir yükseltme teknolojisinden bahsetti. Bazı üreticiler benzer teknolojilere "Takım Merkez Noktası Kontrolü" veya takım merkez noktası kontrolü anlamına gelen TCPC adını verir. Fidia RTCP'nin gerçek anlamından, RTCP fonksiyonunun sabit bir noktada manuel olarak yürütüldüğü varsayılırsa, takım merkez noktası ve takım ile iş parçası yüzeyi arasındaki gerçek temas noktası değişmeden kalacaktır. Bu noktada takım merkez noktası, takım ile iş parçası yüzeyi arasındaki gerçek temas noktasında normalin üzerine düşer ve takım tutucu, takım merkez noktası etrafında döner. Yuvarlak uçlu kesiciler için takım merkez noktası, CNC kodunun hedef yörünge noktasıdır. RTCP fonksiyonu sırasında takım tutucuyu hedef yörünge noktası (yani takım merkez noktası) etrafında basitçe döndürme hedefine ulaşmak için, takım merkez noktasının dönme nedeniyle oluşan koordinat sapmalarını gerçek zamanlı olarak telafi etmek gerekir. takım tutucunun. Ancak o zaman takım merkez noktası ve takım ile iş parçası yüzeyi arasındaki gerçek temas noktası değişmeden kalırken, takım tutucu ile takım ile iş parçası yüzeyi arasındaki gerçek temas noktasındaki normal arasındaki açı değiştirilebilir. bilyalı kesiciler ve paraziti etkili bir şekilde önler. Bu nedenle RTCP, takımın merkez noktasında (yani CNC kodunun hedef yörünge noktasında) durmaya ve dönme koordinatlarındaki değişiklikleri ele almaya daha fazla odaklanmış gibi görünüyor. Beş eksenli takım tezgahları ve RTCP'siz CNC sistemleri, takım yolunu önceden planlayarak CAM programlamaya ve son işlemlere dayanmalıdır. Aynı parça için, takım tezgahı veya takım değiştirilirse, CAM programlama ve son işlemlerin tekrar yapılması gerekir, bu nedenle buna yalnızca sahte beş eksen denilebilir. Birçok yerli beş eksenli CNC takım tezgahı ve sistemi bu tür sahte beş eksene aittir. Elbette başkalarının kendilerini beş eksenli bağlantı olarak adlandırmakta ısrar etmeleri anlaşılabilir, ancak bu (sahte) beş eksen, o (gerçek) beş eksen değil!
Bu nedenle editör sektör uzmanlarına da danıştı. Kısacası, gerçek beş eksen, beş eksenli beş bağlantıyı ifade ederken, sahte beş eksen, beş eksenli üç bağlantı olabilir ve diğer iki eksen yalnızca konumlandırma işlevine hizmet eder! Bu standartlaştırılmış bir söylem değil, yaygın bir söylemdir. Genel olarak konuşursak, iki tür beş eksenli takım tezgahı vardır: biri beş eksenli bağlantıdır, bu da beş eksenin hepsinin aynı anda bağlanabileceği anlamına gelir, diğeri ise beş eksenli konumlandırma işlemesidir. Aslında, beş eksenli üç bağlantıdır; bu, iki dönen eksenin dönebileceği ve konumlanabileceği ve aynı anda yalnızca üç eksenin bağlanabileceği anlamına gelir. Yaygın olarak 3+2 modu olarak bilinen bu tip beş eksenli takım tezgahı aynı zamanda sahte beş eksen olarak da anlaşılabilir.
Beş eksenli CNC takım tezgahlarının mevcut şekli
5-Eksen işleme merkezlerinin mekanik tasarımında, takım tezgahı üreticileri her zaman çeşitli gereksinimleri karşılamak için yeni hareket modları geliştirmeye kararlıdır. Şu anda piyasada bulunan beş eksenli takım tezgahlarının çeşitli tipleri göz önüne alındığında, mekanik yapıları farklılık gösterse de temel olarak aşağıdaki formlar göze çarpmaktadır:
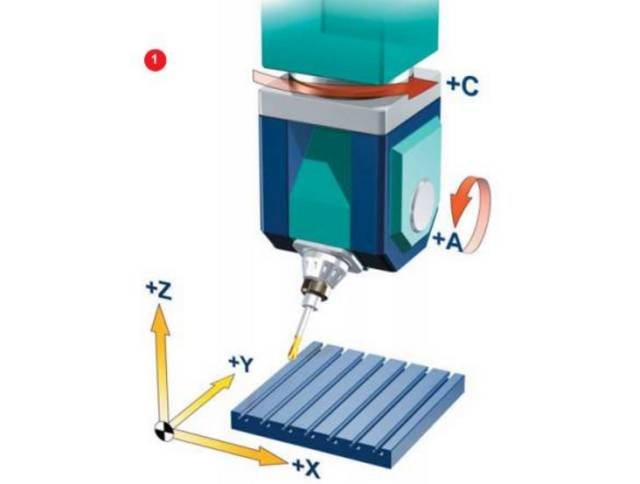
İki dönme koordinatı doğrudan alet ekseninin yönünü kontrol eder (çift sarkaç formu)
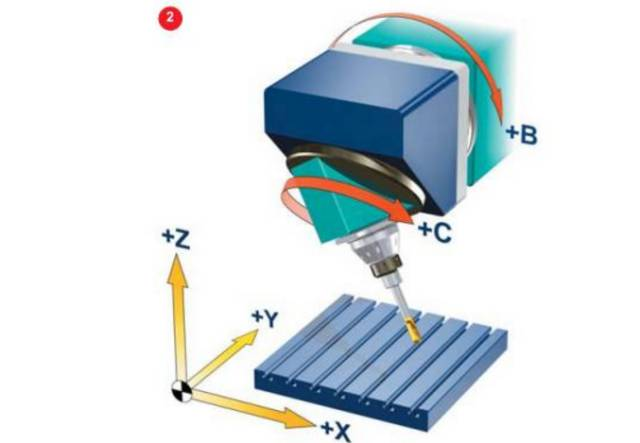
Aletin üst kısmında iki koordinat ekseni bulunur ancak dönme ekseni düz eksene dik değildir (dikey sarkaç tipi)
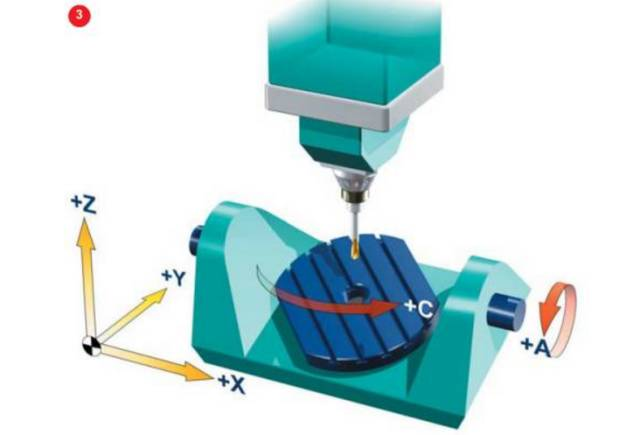
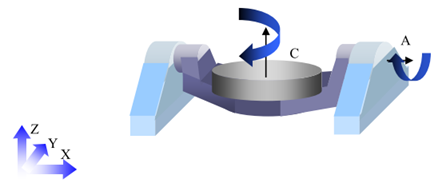
İki dönme koordinatı, uzayın dönüşünü doğrudan kontrol eder (çift döner tabla biçiminde)
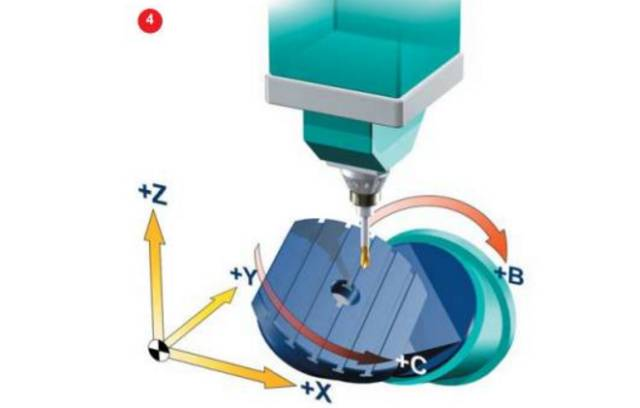
Tezgah üzerinde iki koordinat ekseni var ancak dönme ekseni düz eksene dik değil (dikey tezgah)
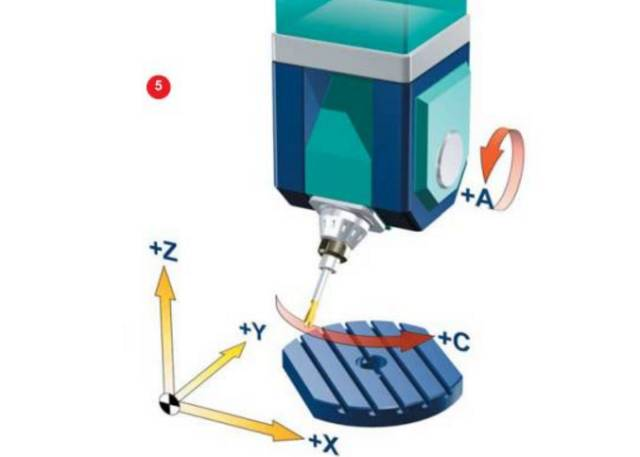
Beş eksenli takım tezgahı yapılarında biri takıma, diğeri iş parçasına etki eden (bir salınım ve bir dönüş şeklinde) iki dönme koordinatı görülmüştür. Beş eksenli takım tezgahının neyi, nasıl hareket ettiğini anlamamız gerektiğine inanıyoruz.
Beş eksenli CNC teknolojisinin geliştirilmesindeki zorluklar ve engeller
Herkes uzun zamandır beş eksenli CNC teknolojisinin üstünlüğünü ve önemini kabul etmiştir. Ancak şu ana kadar beş eksenli CNC teknolojisinin uygulanması mali açıdan güçlü birkaç departmanla sınırlı kaldı ve hâlâ çözülmemiş sorunlar var.
Aşağıda editör sizin durumunuza uyup uymadığını görmek için bazı zorlukları ve engelleri topladı.
Beş eksenli CNC programlamanın soyut ve zor işleyişi, her geleneksel CNC programcısı için baş ağrısıdır. Üç eksenli takım tezgahları yalnızca doğrusal koordinat eksenlerine sahipken, beş eksenli CNC takım tezgahları çeşitli yapısal formlara sahiptir; Aynı NC kodu, farklı üç eksenli CNC takım tezgahlarında aynı işleme etkisini elde edebilir, ancak belirli bir beş eksenli takım tezgahı tipinin NC kodu, tüm beş eksenli takım tezgahlarına uygulanamaz. Doğrusal harekete ek olarak, CNC programlamanın ayrıca dönme açısı vuruş denetimi, doğrusal olmayan hata doğrulama, takım dönme hareketi hesaplaması vb. gibi dönme hareketinin ilgili hesaplamalarını da koordine etmesi gerekir. İşlenen bilgi miktarı büyüktür ve CNC programlaması son derece karmaşıktır. soyut. Beş eksenli CNC işlemenin çalışma ve programlama becerileri yakından ilişkilidir. Kullanıcılar takım tezgahına özel işlevler eklerse programlama ve çalıştırma daha karmaşık olacaktır. Programlama ve operatörler yalnızca tekrarlanan uygulamalarla gerekli bilgi ve becerilere hakim olabilirler. Deneyimli programcıların ve operatörlerin eksikliği, beş eksenli CNC teknolojisinin yaygınlaşmasının önünde büyük bir engeldir. Birçok yerli üretici yurt dışından beş eksen CNC takım tezgahları satın almıştır. Yetersiz teknik eğitim ve hizmetlerden dolayı, beş eksenli CNC takım tezgahlarının doğal işlevlerini yerine getirmek zordur ve takım tezgahlarının kullanım oranı çok düşüktür. Çoğu durumda üç eksenli takım tezgahlarını kullanmak daha iyidir. NC enterpolasyon kontrolörleri ve servo sürücü sistemlerine yönelik gereksinimler çok katıdır. Beş eksenli bir takım tezgahının hareketi, beş koordinat ekseni hareketinin birleşimidir. Dönen koordinatların eklenmesi, yalnızca enterpolasyon işlemlerinin yükünü arttırmakla kalmaz, aynı zamanda dönen koordinatlardaki küçük hatalar nedeniyle işleme doğruluğunu da önemli ölçüde azaltır. Bu nedenle kontrolörün daha yüksek çalışma doğruluğuna sahip olması gerekmektedir. Beş eksenli bir takım tezgahının hareket özellikleri, servo tahrik sisteminin iyi dinamik özelliklere ve geniş bir hız aralığına sahip olmasını gerektirir.
Beş eksenli CNC'nin NC program doğrulaması özellikle önemlidir
Mekanik işlemenin verimliliğini artırmak için, geleneksel "deneme kesme yöntemi" doğrulama yönteminin acilen ortadan kaldırılması gerekmektedir. Beş eksenli CNC işlemede, NC programının doğrulanması da çok önemli hale geldi, çünkü genellikle beş eksenli CNC takım tezgahları tarafından işlenen iş parçası çok pahalıdır ve çarpışma, beş eksenli CNC işlemede yaygın bir sorundur: takım, parçayı keser. iş parçası; Takım, iş parçasıyla çok yüksek bir hızla çarpışır; İşleme aralığındaki kesici takımlar, takım tezgahları, fikstürler ve diğer ekipmanlar arasında çarpışma; Hareketli parçalar ile sabit parçalar veya takım tezgahındaki iş parçaları arasında çarpışma. Beş eksenli CNC'de çarpışma tahmini zordur ve doğrulama programının, takım tezgahının kinematiğini ve kontrol sistemini kapsamlı bir şekilde analiz etmesi gerekir. CAM sistemi bir hata tespit ederse takım yolunu hemen işleyebilir; Ancak işleme süreci sırasında NC program hataları bulunursa takım yolu, üç eksenli CNC'de olduğu gibi doğrudan değiştirilemez. Üç eksenli bir takım tezgahında operatör, takım yarıçapı gibi parametreleri doğrudan değiştirebilir. Beş eksenli işlemede durum o kadar basit değildir çünkü takım boyutu ve konumundaki değişiklikler sonraki dönme hareketi yörüngesi üzerinde doğrudan etkiye sahiptir.
Takım yarıçap telafisi
Beş eksenli bağlantı NC programında takım uzunluğu telafisi fonksiyonu hala etkilidir ancak takım yarıçap telafisi etkisizdir. Temaslı frezeleme için silindirik frezeleme takımları kullanıldığında, farklı çaplardaki takımlar için farklı programların geliştirilmesi gerekir. Şu anda popüler olan CNC sistemleri, ISO dosyası takım konumunu yeniden hesaplamak için yeterli veri sağlamadığından takım yarıçap telafisini tamamlayamıyor. Kullanıcıların CNC işleme sırasında sık sık takımları değiştirmesi veya takımların tam boyutunu ayarlaması gerekir. Normal işleme prosedürlerine göre takım yörüngesi yeniden hesaplama için CAM sistemine geri gönderilmelidir. Sonuç olarak, tüm işleme sürecinin verimliliği çok düşüktür. Norveçli araştırmacılar bu soruna LCOPS (Düşük Maliyetli Optimize Edilmiş Üretim Stratejisi) adı verilen geçici bir çözüm geliştiriyorlar. Takım yörüngesinin düzeltilmesi için gerekli veriler CNC uygulamasından CAM sistemine iletilir ve hesaplanan takım yörüngesi doğrudan kontrolöre gönderilir. LCOPS, CNC takım tezgahlarına doğrudan bağlanabilen ve ISO kodları yerine CAM sistem dosyalarını ileten üçüncü taraf CAM yazılımını gerektirir. Bu problemin nihai çözümü, ortak formatlardaki (STEP gibi) iş parçası model dosyalarını veya CAD sistem dosyalarını tanıyabilen yeni nesil CNC kontrol sisteminin kullanıma sunulmasına bağlıdır.
Post İşlemciler
Beş eksenli bir takım tezgahı ile üç eksenli bir takım tezgahı arasındaki fark, aynı zamanda iki dönme koordinatına sahip olmasıdır. Takım konumu, iş parçası koordinat sisteminden makine koordinat sistemine dönüştürülür ve arada birkaç koordinat dönüşümü gerekir. Piyasadaki popüler son işlemci jeneratörünü kullanarak, takım tezgahının temel parametrelerini basitçe girerek üç eksenli bir CNC takım tezgahı için bir son işlemci oluşturmak mümkündür. Beş eksenli CNC takım tezgahları için şu anda yalnızca bazı gelişmiş post işlemciler mevcuttur. Beş eksenli CNC takım tezgahının son işlemcisinin hala daha fazla geliştirilmesi gerekiyor.
Üç eksenli bağlantı kullanıldığında, iş parçasının takım tezgahı tezgahı üzerindeki başlangıç konumunun takım yörüngesinde dikkate alınmasına gerek yoktur. Son işlemci, iş parçası koordinat sistemi ile takım tezgahı koordinat sistemi arasındaki ilişkiyi otomatik olarak yönetebilir. X, Y, Z, B ve C beş eksenli bağlantısı olan yatay bir freze makinesinde işleme gibi beş eksenli bağlantı için, iş parçasının C döner tablası üzerindeki konum boyutları ve B ve C döner tablaları arasındaki konum boyutları şu şekilde olmalıdır: takım yolları oluşturulurken dikkate alınır. İşçiler genellikle iş parçalarını sıkıştırırken bu konumsal ilişkilerle uğraşmak için çok zaman harcarlar. Son işlemci bu verileri işleyebilirse, iş parçalarının kurulumu ve takım yörüngelerinin işlenmesi büyük ölçüde basitleştirilecektir; İş parçasını tezgaha kelepçeleyin, iş parçası koordinat sisteminin konumunu ve yönünü ölçün, bu verileri son işlemciye girin ve uygun NC programını elde etmek için takım yolunda son işlemeyi gerçekleştirin.
Doğrusal olmayan hata ve tekillik problemleri
Dönme koordinatlarının tanıtılmasından dolayı, beş eksenli bir CNC takım tezgahının kinematiği, üç eksenli bir takım tezgahının kinematiğinden çok daha karmaşıktır. Döndürme ile ilgili ilk konu doğrusal olmayan hatadır. Doğrusal olmayan hatalar programlama hatalarına atfedilmelidir ve adım mesafesinin azaltılmasıyla kontrol edilebilir. Ön hesaplama aşamasında programcılar doğrusal olmayan hataların büyüklüğünü belirleyemez. Doğrusal olmayan hatalar ancak son işlemci aracılığıyla makine programını oluşturduktan sonra hesaplanabilir. Takım yörüngesinin doğrusallaştırılması bu sorunu çözebilir. Bazı kontrol sistemleri işleme sırasında takım yolunu doğrusallaştırabilir ancak bu genellikle son işlemcide yapılır. Dönme ekseninin neden olduğu bir diğer sorun ise tekilliktir. Tekillik, dönme ekseninin sınır konumundaysa, tekilliğin yakınındaki herhangi bir küçük salınım, dönme ekseninin 180 derece dönmesine neden olabilir ve bu oldukça tehlikelidir.
CAD/CAM sistemleri için gereksinimler
Pentahedral işlemenin işletimi için kullanıcıların olgun CAD/CAM sistemlerine güvenmeleri ve CAD/CAM sistemini çalıştıracak deneyimli programcılara sahip olmaları gerekir.


